Technology Article

Dowway Vehicle technology article sharing news

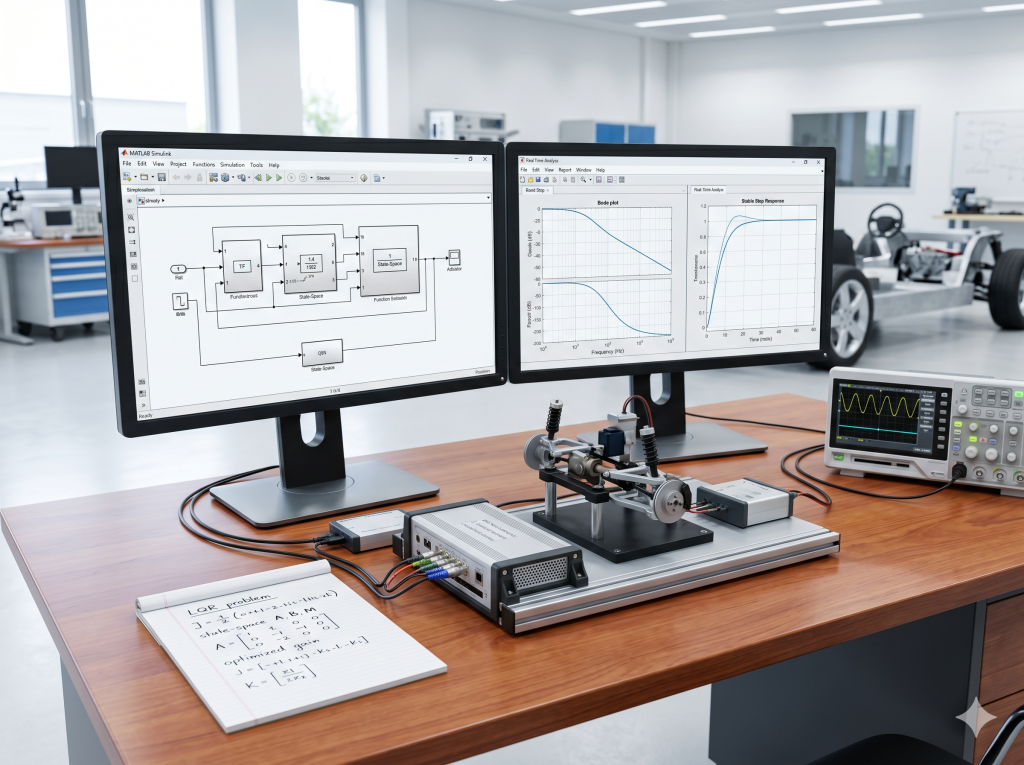
Dual-monitor engineering workspace displaying Simulink control block diagrams and Bode plots next to an active suspension hardware testbench setup for LQR design

Освоение Simulink: Практическое руководство по моделированию систем управления и проектированию LQR-моделей

Об авторе Меня зовут Джонни Лю, я генеральный директор компании… Транспортное средство для доуэй. Мы создаём экологически чистые силовые установки и интеллектуальные системы управления динамикой автомобиля. Более двадцати лет я работаю над активными подвесками автомобилей, электронным рулевым управлением и безопасностью шасси. В нашей мастерской мы никогда не изготавливаем детали, не протестировав их предварительно на экране. […]
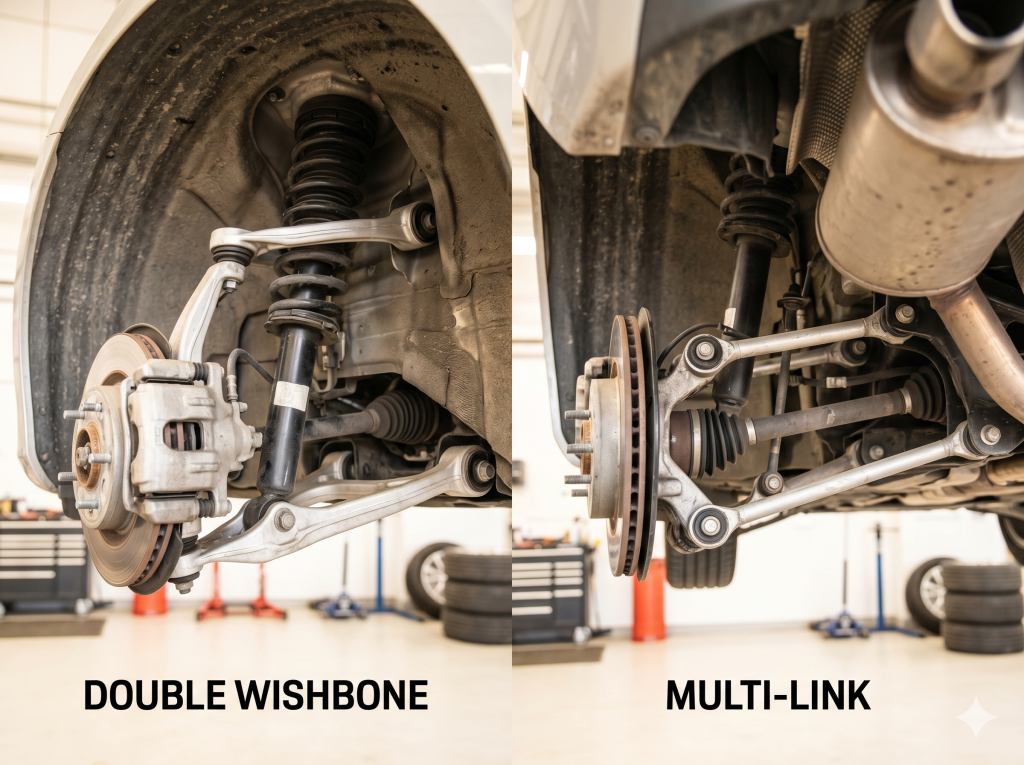
A side-by-side comparison of a double wishbone suspension on a car and a multi-link suspension

Многорычажная подвеска против двухрычажной: полное руководство, выходящее за рамки технических характеристик.

В чём реальная разница между многорычажной и двухрычажной подвеской? Проще говоря, двухрычажная подвеска использует два треугольных рычага для крепления колеса, обеспечивая превосходную боковую поддержку и управляемость, что делает её идеальной для передних колёс. Многорычажная подвеска использует от трёх до пяти отдельных тяг для направления колеса, обеспечивая огромную гибкость настройки и простор в салоне, что делает

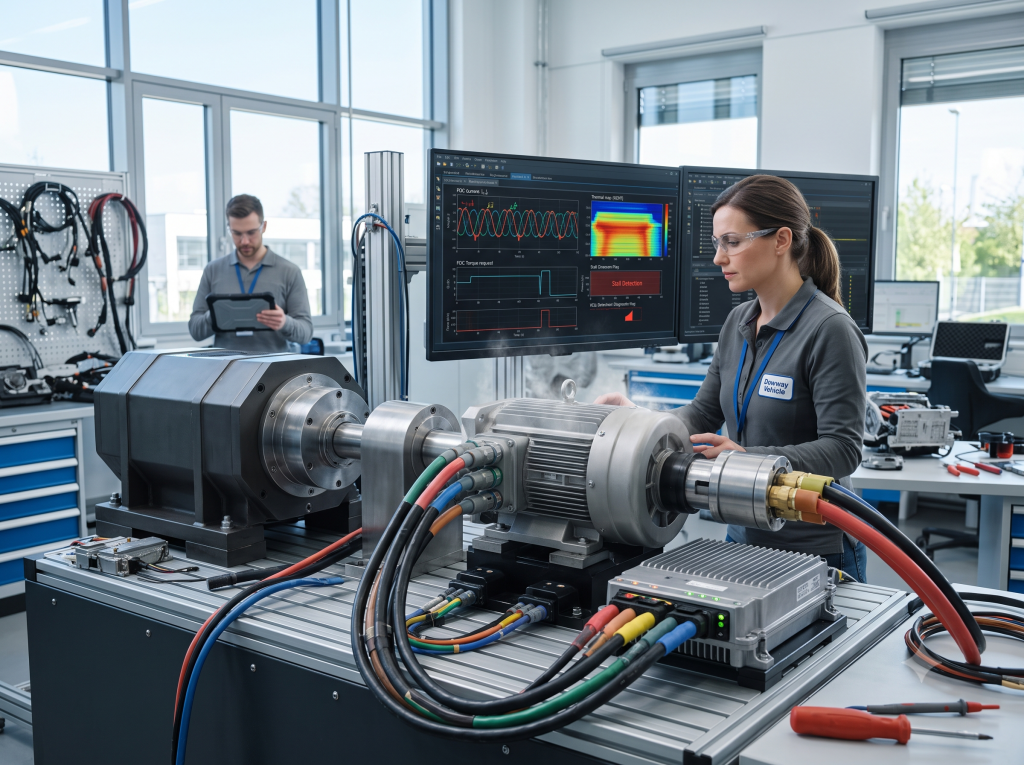
An EV powertrain engineer at Dowway Vehicle is conducting high-voltage motor control testing using an advanced PMSM stall control dyno rig.

Освоение управления срывом потока в синхронном двигателе с постоянными магнитами: что именно регулирует контроллер двигателя при нулевой скорости

Краткое изложение (TL;DR) Что такое управление сваливанием PMSM? В условиях заклинивания ротора (срыва потока) синхронный двигатель с постоянными магнитами (PMSM) имеет нулевую скорость вращения ротора ($n \approx 0$), что приводит к нулевой механической выходной мощности ($P_{mech} \approx 0$). Однако электрическая система остается высокоактивной. Вместо «увеличения тока для преодоления срыва потока» надежный контроллер двигателя должен динамически

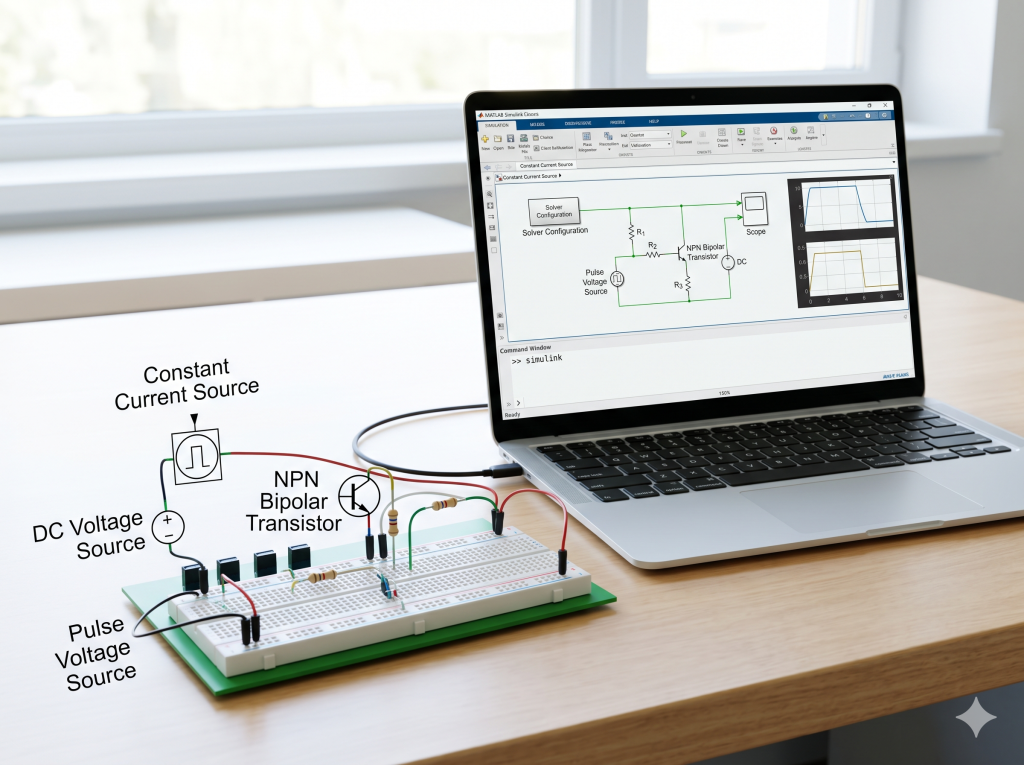
A bright, realistic engineering workspace featuring a modern laptop connected via cable to a physical breadboard circuit on a wooden desk. The laptop screen displays a MATLAB Simulink interface with an electrical schematic containing a Solver Configuration block, an NPN Bipolar Transistor, and a Scope showing waveform simulation results. Graphic labels indicate the key components of the constant current source circuit on both the screen and the breadboard.

Начало работы с MATLAB Simulink для моделирования оборудования: пошаговое руководство (пример с источником постоянного тока)

Управляющее резюме Краткий вывод: Хотя стандартные инструменты SPICE, такие как LTspice и PSpice, хорошо подходят для базовой проверки цепей, MATLAB Simulink (через Simscape) Это дает инженерам по аппаратному обеспечению существенное преимущество: вы можете создавать пользовательские модели непосредственно на основе параметров из технической документации и запускать их. Тестирование с использованием аппаратного моделирования (Hardware-in-the-Loop, HIL).. В этом

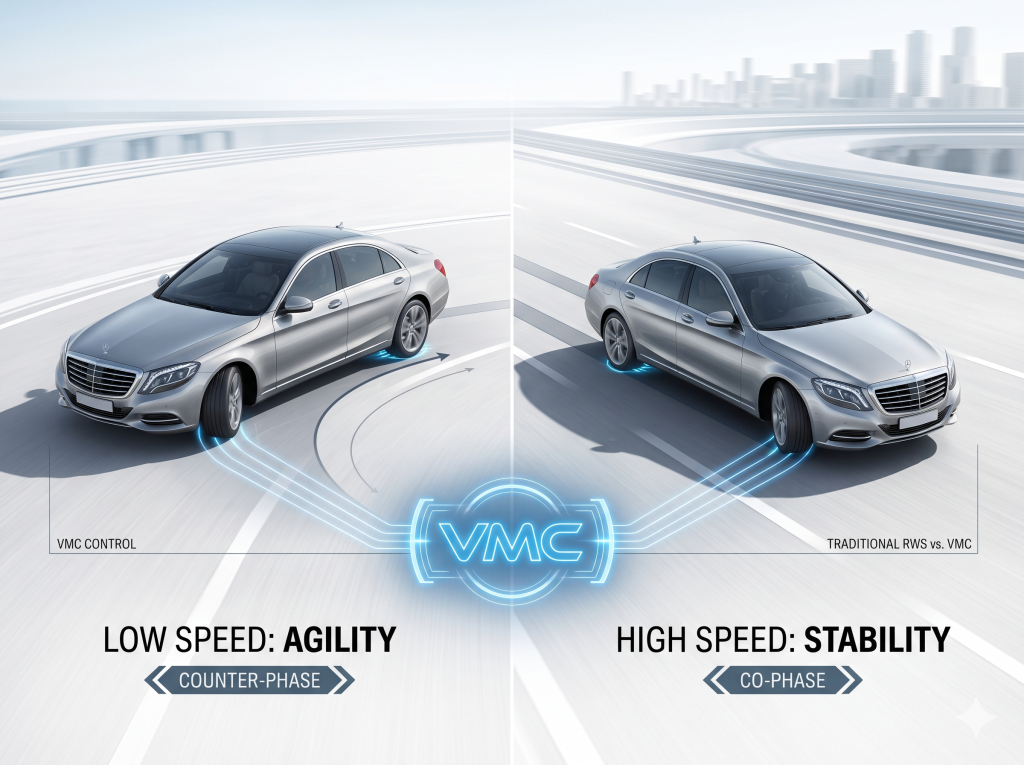
A split-screen diagram comparing VMC Control vehicle dynamics. Left side: low-speed agility showing counter-phase rear wheel steering. Right side: high-speed stability showing co-phase rear wheel steering. Both sides feature a silver luxury sedan with glowing blue lines connecting the wheels to a central 'VMC' logo.

Система управления задними колесами VMC: переосмысление основной логики управления автомобилем.

Джонни Лю, генеральный директор компании Dowway Vehicle. Опубликовано 29 июня 2026 г. 1. Введение: Изменение динамики транспортных средств По мере стремительного развития интеллектуальных автомобилей, управление шасси выходит за рамки старых механических ограничений. Мы вступили в новую эру активного, программно-определяемого управления. На протяжении десятилетий автомобили почти полностью полагались на переднее рулевое управление (FWS). Хотя FWS и

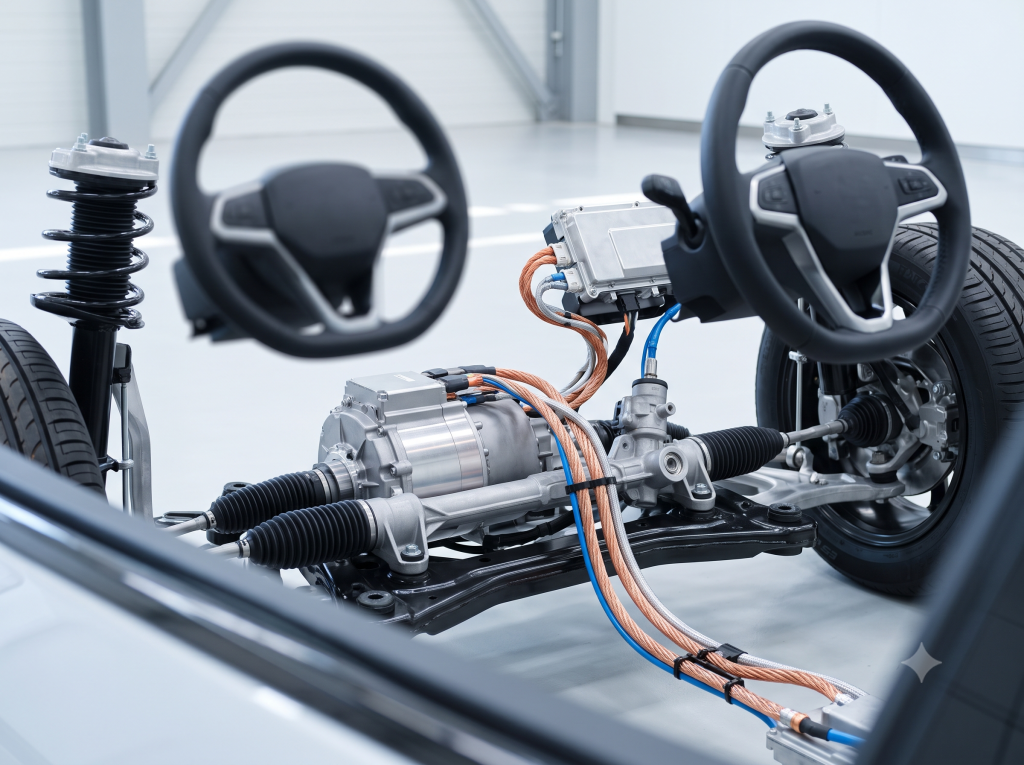
A cutaway view of a vehicle front chassis assembly showing a dual-redundant steer-by-wire system. The image highlights two separate electric steering motors and redundant electronic control units (ECUs) on the steering rack, with independent wiring harnesses (orange/blue cables) for fault tolerance. There are two steering wheels shown in the scene (one active, one illustrative of redundant control, though likely a composition artifact of the specific source image). This layout demonstrates the lack of a traditional physical steering column.

Как работает электронное рулевое управление: день, когда рулевое колесо и колеса разошлись.

Если бы вам пришлось выбрать самую сложную подсистему в семействе шасси с электронным управлением дроссельной заслонкой, это, безусловно, была бы… Электронное рулевое управление (SBW). Причина проста: рулевое управление напрямую определяет, куда поедет транспортное средство. Если тормоза отказали, вы все еще можете задействовать электронный стояночный тормоз или позволить автомобилю медленно остановиться накатом. Но если рулевое управление

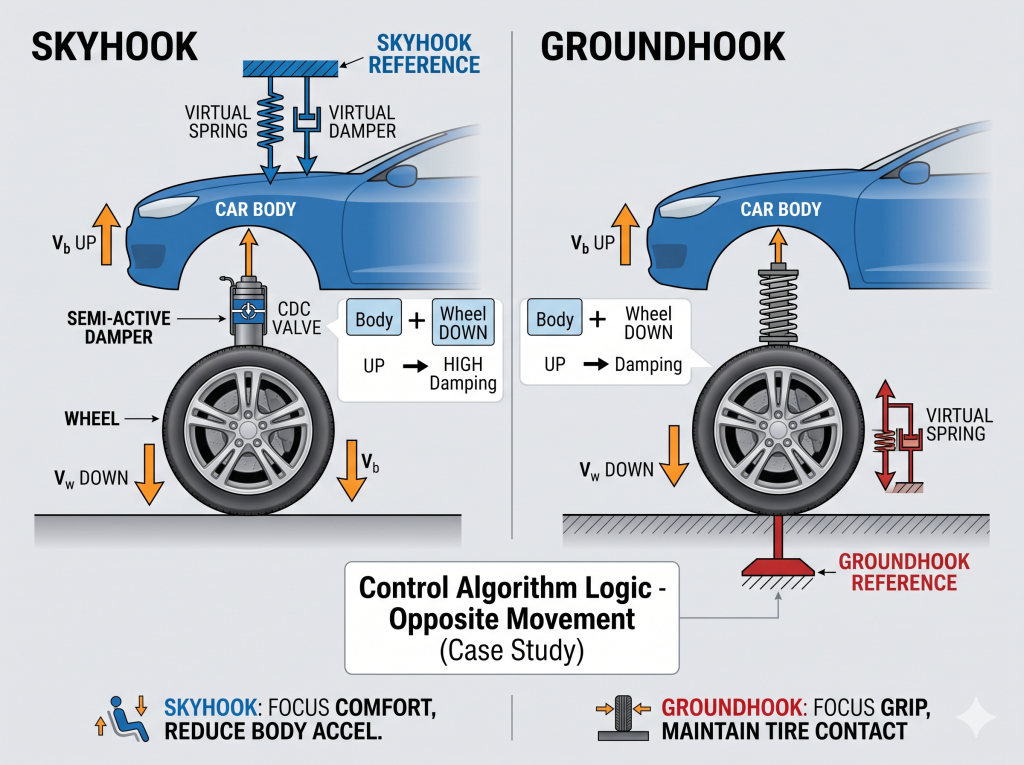
A technical diagram comparing Skyhook and Groundhook suspension control logics for a vehicle during opposite movement. The Skyhook model shows the car body attached to an imaginary fixed ceiling via a virtual spring and damper to maximize passenger comfort. The Groundhook model shows the wheel attached to an imaginary fixed ground reference via a virtual spring and damper to optimize tire grip and road contact.

Алгоритмы управления Skyhook, Groundhook и $H_\infty$ в полуактивной подвеске

Краткое резюме (TL;DR) Полуактивная подвеска динамически изменяет сопротивление амортизаторов, делая их мягкими или жесткими в зависимости от показаний датчиков. 1. Основа полуактивной подвески Давайте сформулируем простую истину: Главная цель полуактивной системы подвески — обеспечить плавное переключение амортизаторов между мягким и жестким режимами. Пассивные подвески основаны на фиксированных значениях демпфирования, которые всегда представляют собой компромисс. В

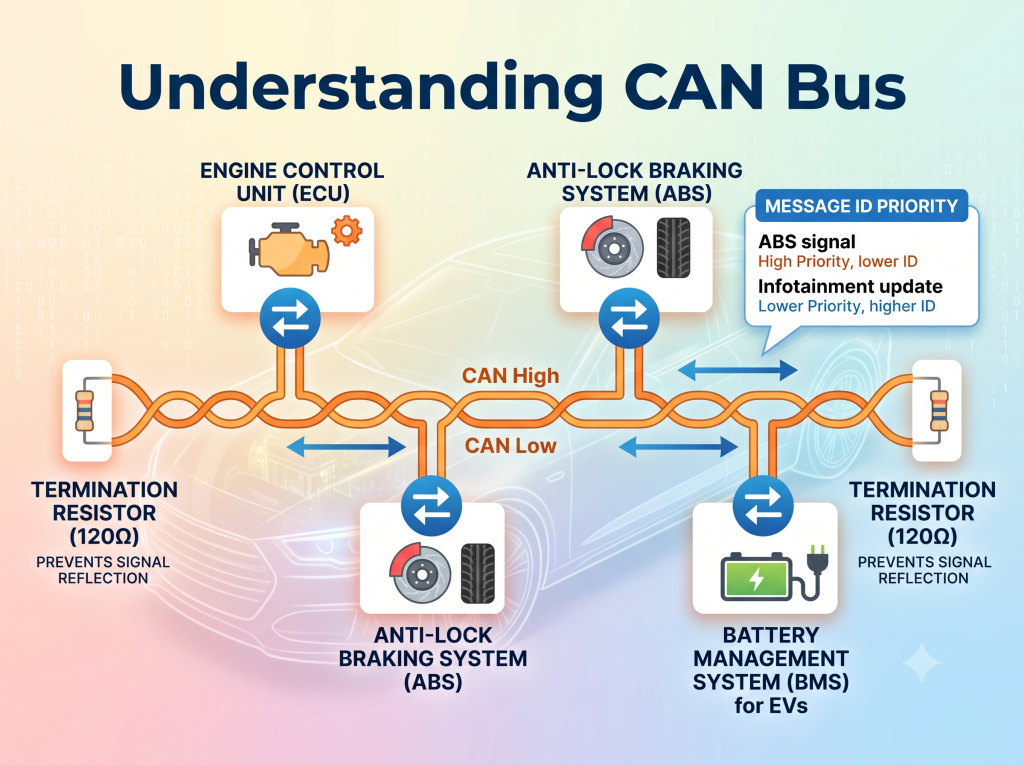
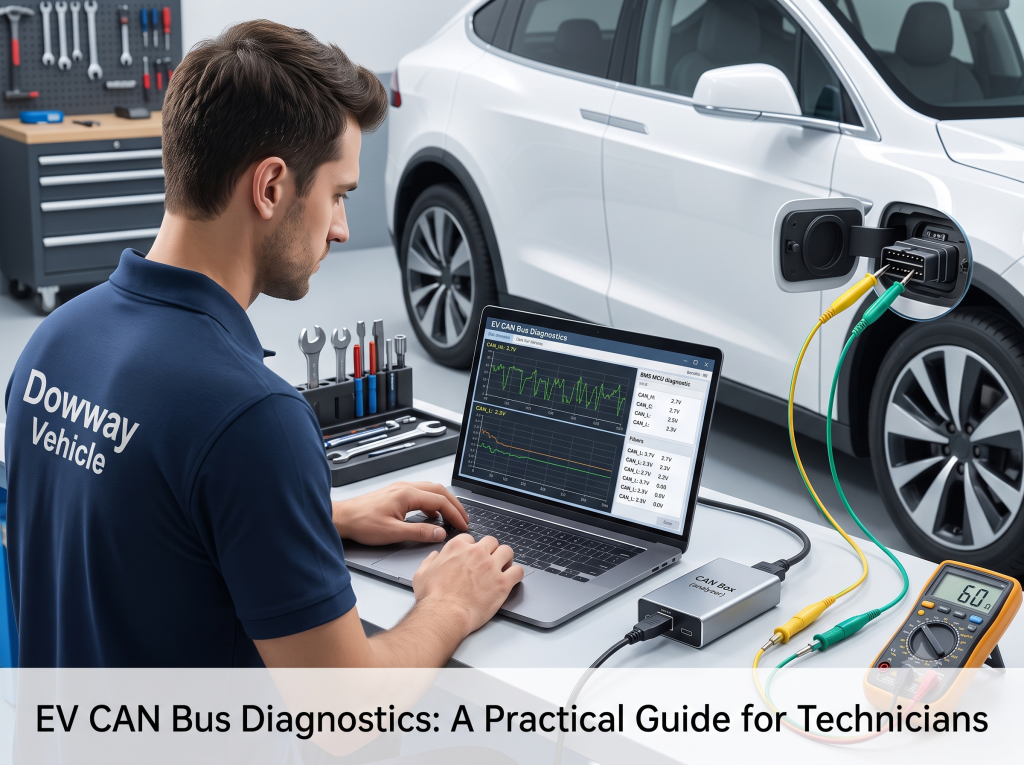
A bright, realistic infographic detailing how a CAN Bus network functions inside a vehicle, showing twisted pair wires (CAN High and CAN Low) connecting an ECU, ABS, and BMS, with 120-ohm termination resistors at both ends.

Понимание шины CAN: как она работает, её особенности и CAN FD

Вкратце: Шина контроллера (CAN Bus) — это система связи по общим проводам, позволяющая электронным блокам управления (ЭБУ) обмениваться данными друг с другом без центрального компьютера. Она использует дифференциальную сигнализацию для блокировки помех, плавно разрешает коллизии данных с помощью приоритетов идентификаторов сообщений и имеет встроенную аппаратную систему отслеживания ошибок, которая автоматически отключает неисправные узлы для обеспечения

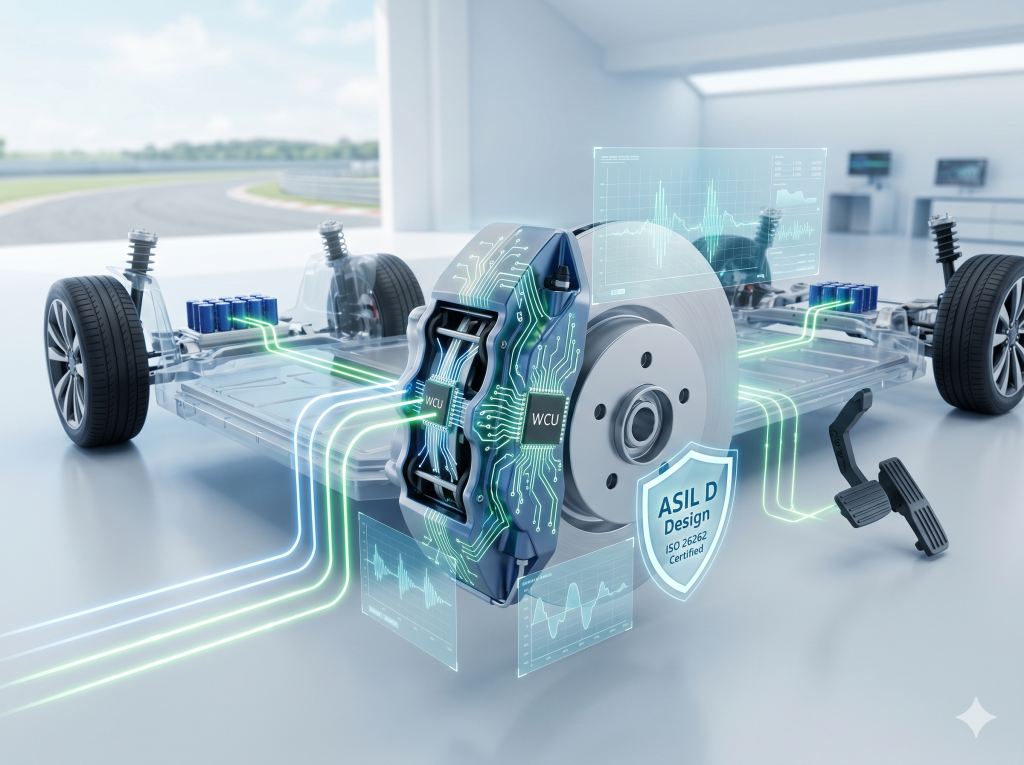
Обеспечивая превосходную тормозную систему: функциональная безопасность EMB и ASIL D Design

Автор: Джонни Лю, генеральный директор Dowway Дата публикации: 4 июня 2026 г. Категория: Автомобильная техника / тормозная беспроводная / функциональная безопасность (ISO 26262) Расчетное время чтения: 15 мин 0. Введение: Снятие гидравлической системы безопасности В нынешнюю эпоху электромобилей и автоматизированного вождения Электромеханический тормоз (EMB) Широко широко рассматривается как абсолютный исполнительный блок для технологии тормозной системы.

Need a Quote or Have Questions?

Please fill out the form below, our engineers will contact you within 24 hours.