

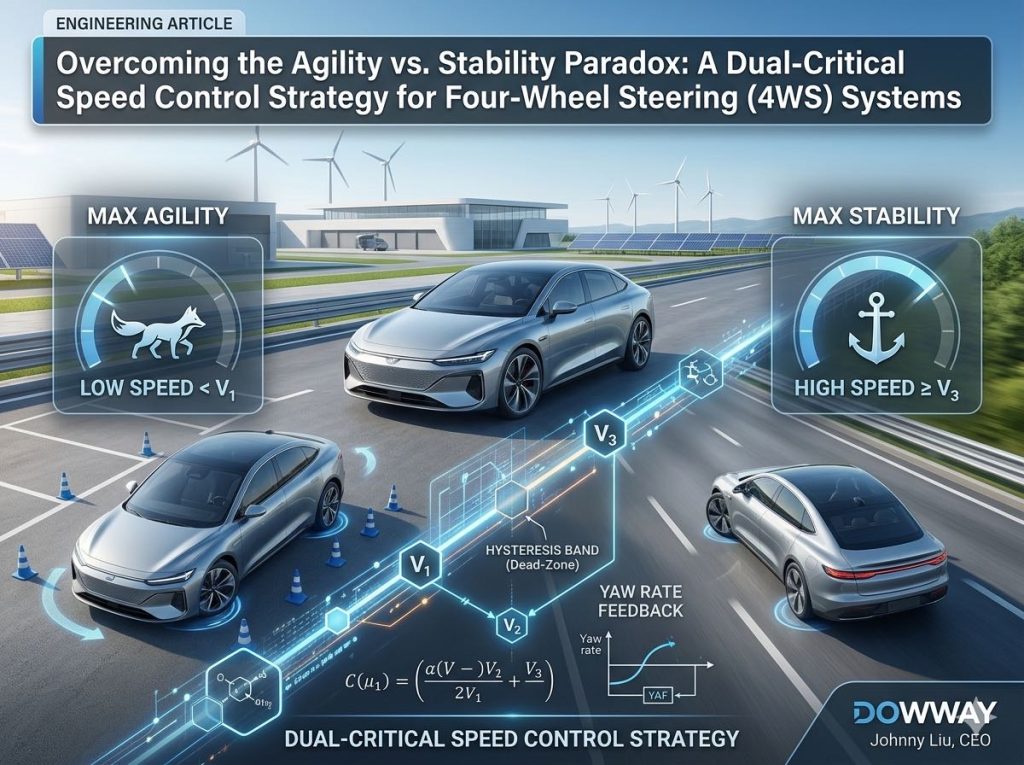
Surmonter le paradoxe de l’agilité et de la stabilité : une stratégie de contrôle de la vitesse à double critique pour les systèmes de direction à quatre roues (4 W)
1. Résumé exécutif / TL; DR Le contrôle moderne du châssis de drive-by-wire exige un équilibre net entre l’agilité à basse vitesse (comme les manœuvres urbaines serrées) et la stabilité à grande vitesse (comme les changements de voies). Alors que les systèmes de direction à quatre roues (4W) offrent la capacité théorique de répondre aux […]